결론부터 말씀드리면, 로마의 인양 장치는 도르래가 하중을 여러 줄에 나눠 지지하게 하고, 윈들러스나 큰 드럼이 사람이 가하는 힘을 다시 증폭하는 방식으로 무거운 건축 부재를 들어 올렸습니다. 힘이 공짜로 생긴 것은 아닙니다. 작은 힘으로 들 수 있게 되는 대신 더 긴 줄을 당기거나 손잡이를 더 많이 움직여야 했습니다.
비트루비우스의 건축십서 10권 2장은 사원과 공공건축에 쓰이는 인양기계를 비교적 자세히 설명합니다. 다만 그 기록만으로 “로마 기중기는 몇 톤까지 들었다”고 하나의 숫자를 정할 수는 없습니다. 실제 능력은 도르래와 로프의 배치뿐 아니라 목재와 로프의 강도, 축의 크기, 마찰, 고정 상태, 작업 인원에 따라 달라졌기 때문입니다. 이 글에서는 원전에 확인되는 구조와 현대 물리학으로 해보는 교육용 계산을 분리해서 살펴보겠습니다.
비트루비우스의 기본 기중기는 어떻게 생겼을까요?
비트루비우스는 먼저 무게를 견딜 수 있는 굵은 목재 두 개를 위에서 연결하고 아래쪽은 벌려 세우는 구조를 설명합니다. 꼭대기에는 도르래 블록을 달고, 아래에는 하중과 함께 움직이는 또 다른 블록을 둡니다.
로프는 위아래 블록의 도르래를 지나고, 끝부분은 기계 아래쪽의 윈들러스에 연결됩니다. 윈들러스 축에는 막대를 끼울 수 있는 구멍이 있어 사람들이 이를 밀거나 당겨 축을 돌릴 수 있었습니다. 축이 회전하면서 로프가 감기면 줄이 팽팽해지고 하중이 올라갑니다.
즉 힘의 전달은 대략 다음 순서입니다.
- 사람이 윈들러스 손잡이에 힘을 줍니다.
- 윈들러스 축이 회전하며 로프를 감습니다.
- 로프의 장력이 도르래 블록을 통해 하중에 전달됩니다.
- 하중을 지지하는 여러 줄 구간이 힘을 나눠 부담합니다.
- 하부 블록과 석재가 위로 올라갑니다.
이 구조에서 중요한 것은 도르래가 단지 줄의 방향만 바꾸는 것이 아니라, 움직이는 하부 블록을 여러 줄 구간이 함께 지지하도록 만들 수 있다는 점입니다.
도르래가 실제로 줄이는 것은 무엇일까요?
현대 물리학의 이상적인 도르래를 이용하면 원리를 간단히 볼 수 있습니다.
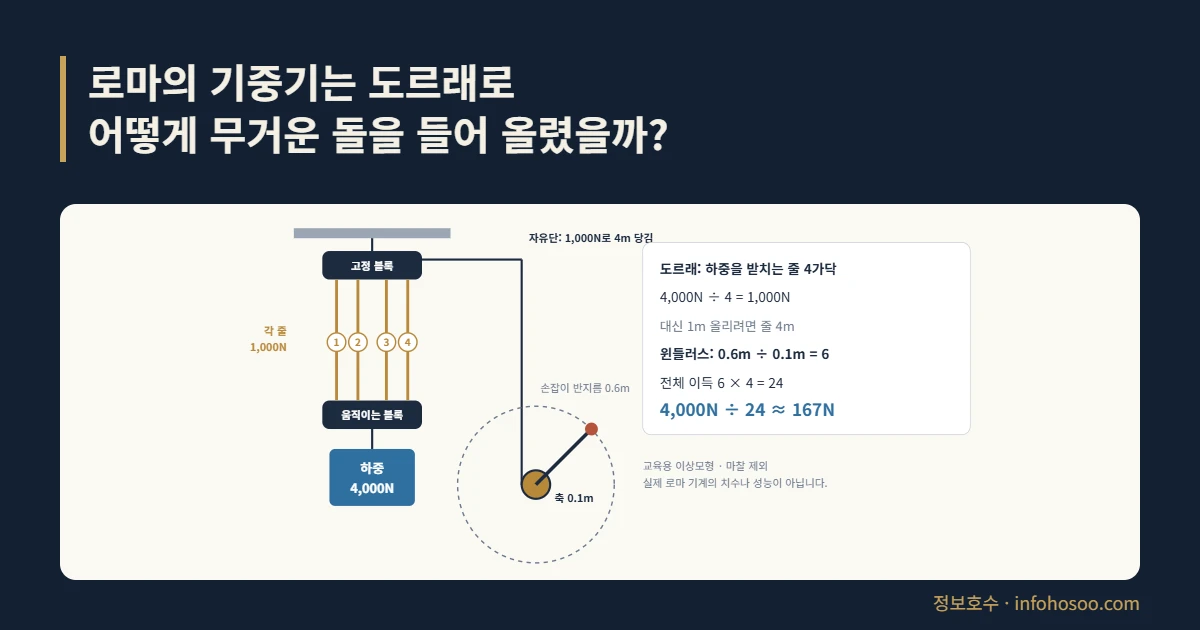
마찰이 없고 하나의 연속된 로프에 같은 장력이 걸린다고 가정하겠습니다. 하중을 직접 위로 받쳐 주는 줄이 4가닥이라면 각 줄이 같은 크기의 힘을 나눠 담당합니다. 대학 물리 교재(OpenStax)는 이런 이상적 도르래에서 하중을 지지하는 줄의 수 N이 이상적 기계적 이득이라고 설명합니다.
예를 들어 4,000N의 하중을 네 줄 구간이 지지한다고 가정하면 이상적 기계적 이득 = 4이고, 자유단에서 필요한 이상적 힘은 4,000N ÷ 4 = 1,000N입니다.
| 교육용 조건 | 값 |
|---|---|
| 하중 | 4,000N |
| 하중을 지지하는 줄 | 4가닥 |
| 이상적 기계적 이득 | 4 |
| 이상적 입력력 | 1,000N |
하지만 이것은 마찰이 전혀 없는 이상모형입니다. 실제 도르래의 축과 로프가 닿는 곳에는 마찰이 있고, 줄도 굽어야 하므로 실제 필요한 힘은 이보다 커집니다.
힘이 4분의 1이 되면 무엇을 더 많이 해야 할까요?
도르래는 일을 없애는 장치가 아닙니다.
하중을 1m 올린다고 해보겠습니다. 하중을 지지하는 줄이 4가닥이면 움직이는 블록이 1m 올라갈 때 네 줄 구간이 각각 1m씩 짧아져야 합니다. 따라서 이상적으로 자유단에서는 4m의 줄을 당겨야 합니다.
앞의 예를 그대로 사용하면 입력 일 = 1,000N × 4m = 4,000J이고, 출력 일 = 4,000N × 1m = 4,000J입니다.
즉 이상적인 상황에서는 힘을 4분의 1로 줄인 대신 당기는 거리가 4배가 됩니다. 이 관계가 중요한 이유는 “도르래가 힘을 만들어 낸다”는 오해를 피할 수 있기 때문입니다. 기계는 필요한 힘과 움직이는 거리의 비율을 바꾸지만, 이상적인 경우 전체 일 자체를 줄이지는 않습니다.
윈들러스까지 붙이면 힘은 한 번 더 줄어듭니다
비트루비우스의 기본 장치에는 도르래만 있는 것이 아니라 아래쪽에 윈들러스도 있습니다. 사람이 긴 손잡이를 움직이면 작은 반지름의 축에 로프가 감깁니다. 여기서도 지렛대와 비슷한 거리비가 작용합니다.
실제 로마 기계의 치수를 복원하는 것이 아니라, 원리를 보기 위해 손잡이 회전 반지름을 0.6m, 로프가 감기는 축 반지름을 0.1m로 가정해 보겠습니다.
이상적인 윈들러스의 힘 이득은 0.6 ÷ 0.1 = 6입니다. 앞에서 계산한 4가닥 도르래와 결합하면 이상적인 전체 힘 이득은 6 × 4 = 24가 됩니다.
따라서 같은 4,000N 하중을 이상적으로 계산하면 손잡이에 필요한 힘은 4,000 ÷ 24 ≈ 167N입니다.
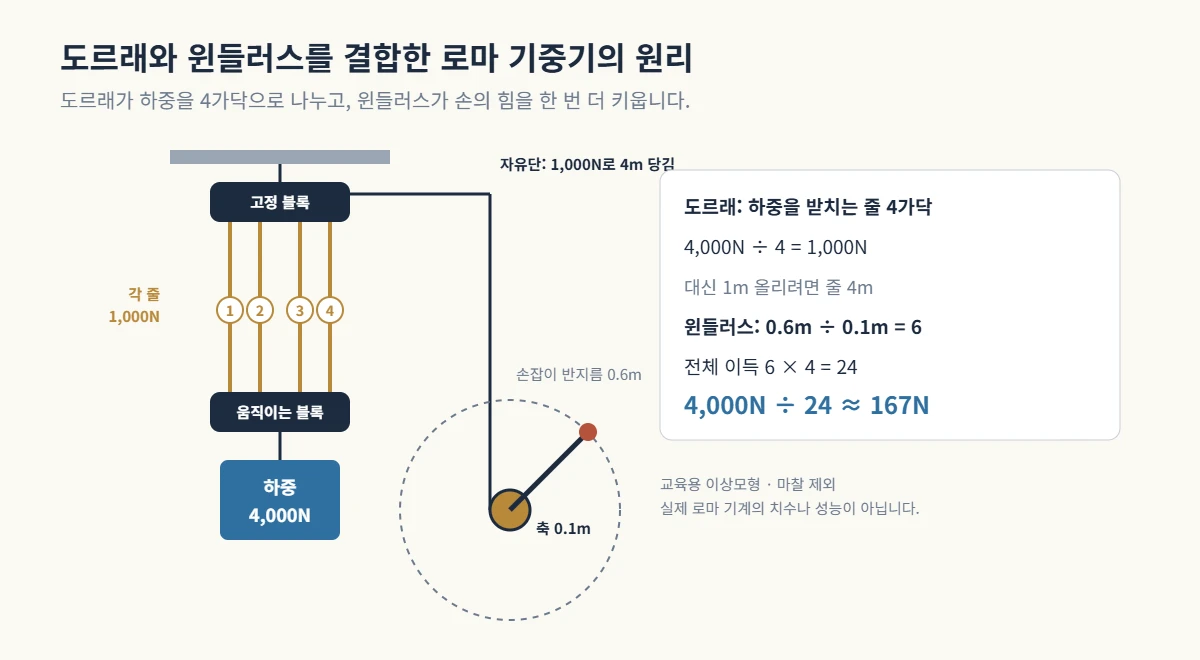
이 숫자는 로마 기중기의 실제 성능 수치가 아닙니다. 0.6m와 0.1m는 원리를 보여 주기 위해 임의로 둔 교육용 입력값입니다. 실제 장치에서는 축 마찰, 도르래 마찰, 로프의 굽힘, 구조 변형 때문에 필요한 힘이 더 커집니다.
트리스파스토스와 펜타스파스토스는 ‘3배·5배’라는 뜻일까요?
비트루비우스는 세 개의 sheave가 돌아가는 장치를 trispast라고 부르고, 하부 블록에 두 개·상부 블록에 세 개의 sheave가 있는 장치를 pentaspast라고 부릅니다.
여기서 조심해야 합니다. 이 이름을 보고 곧바로 “trispast는 힘을 정확히 3배로 늘리고 pentaspast는 5배로 늘린다”고 바꾸어 쓰면 안 됩니다.
현대 도르래의 이상적 기계적 이득은 도르래 바퀴의 이름이나 총 개수 자체가 아니라, 움직이는 하중을 실제로 지지하는 줄 구간이 몇 개인지를 기준으로 계산하기 때문입니다. 로프의 끝을 어디에 고정했는지, 어떤 순서로 위아래 블록을 통과하는지에 따라 결과가 달라질 수 있습니다.
| 구분 | 비트루비우스 기록에서 확인되는 것 | 별도 계산이 필요한 것 |
|---|---|---|
| trispast | 세 sheave를 쓰는 장치 명칭 | 실제 기계적 이득 |
| pentaspast | 하부 2·상부 3 sheave | 하중 지지 줄 수와 실제 힘 |
| polyspast | 많은 sheave를 쓰는 복잡한 형식 | 로프 경로별 실제 기계적 이득 |
| 윈들러스 | 손잡이로 축을 돌려 로프를 감음 | 손잡이·축 반지름비와 마찰 |
그래서 이 글에서는 고대의 장치 명칭과 현대의 기계적 이득 계산을 같은 것으로 취급하지 않습니다.
더 무거운 하중에는 큰 드럼과 사람이 밟는 바퀴도 등장합니다
비트루비우스는 하중이 더 커질 경우 단순한 윈들러스 대신 축에 큰 드럼을 설치하는 구조를 설명합니다. 로프를 여러 줄의 도르래에 통과시킨 뒤 드럼으로 감아 하중을 들어 올립니다.
그는 이 드럼을 캡스턴과 연결해 돌리는 방식뿐 아니라, 더 큰 드럼을 설치하고 사람이 그 안에서 밟아 돌리는 방식도 언급합니다.
이것은 도르래 하나만으로 하중을 드는 기계가 아니었다는 점을 보여 줍니다. 실제 인양 장치는 사람의 힘 → 손잡이·바퀴 → 축 → 로프 → 여러 도르래 → 하중처럼 여러 단계가 연결된 복합 기계였습니다.
사람이 밟는 바퀴, 곧 트레드휠 크레인은 피렌체 갈릴레오 박물관(Museo Galileo)이 1999년에 실물 크기로 복원해 작동 구조를 보여 준 적이 있습니다. 사람이 바퀴 안을 걸으면 바퀴와 같은 축에 연결된 로프가 감기며 하중이 올라가는 방식입니다. 다만 모든 로마 크레인이 이 크기와 구조였다고 볼 근거는 없습니다.
큰 바퀴가 유리한 이유는 사람이 회전축에서 멀리 떨어진 곳에 힘을 줄 수 있기 때문입니다. 회전 효과인 토크는 힘과 회전축까지 거리의 곱이라서, 같은 사람이 같은 힘으로 걸어도 바퀴가 클수록 축에 더 큰 토크가 전달됩니다. 그 토크가 작은 축에 감기는 로프로 넘어가면 더 큰 당기는 힘이 됩니다.
교육용 가정 (특정 로마 크레인의 복원 치수가 아님, 마찰 제외)
사람이 바퀴 가장자리에 주는 접선 힘 F = 300 N
트레드휠 반지름 R = 1.5 m
로프가 감기는 축 반지름 r = 0.15 m

바퀴에서 생기는 토크   τ = F × R = 300 × 1.5 = 450 N·m
축에서 로프 장력       T = τ ÷ r = 450 ÷ 0.15 = 3,000 N
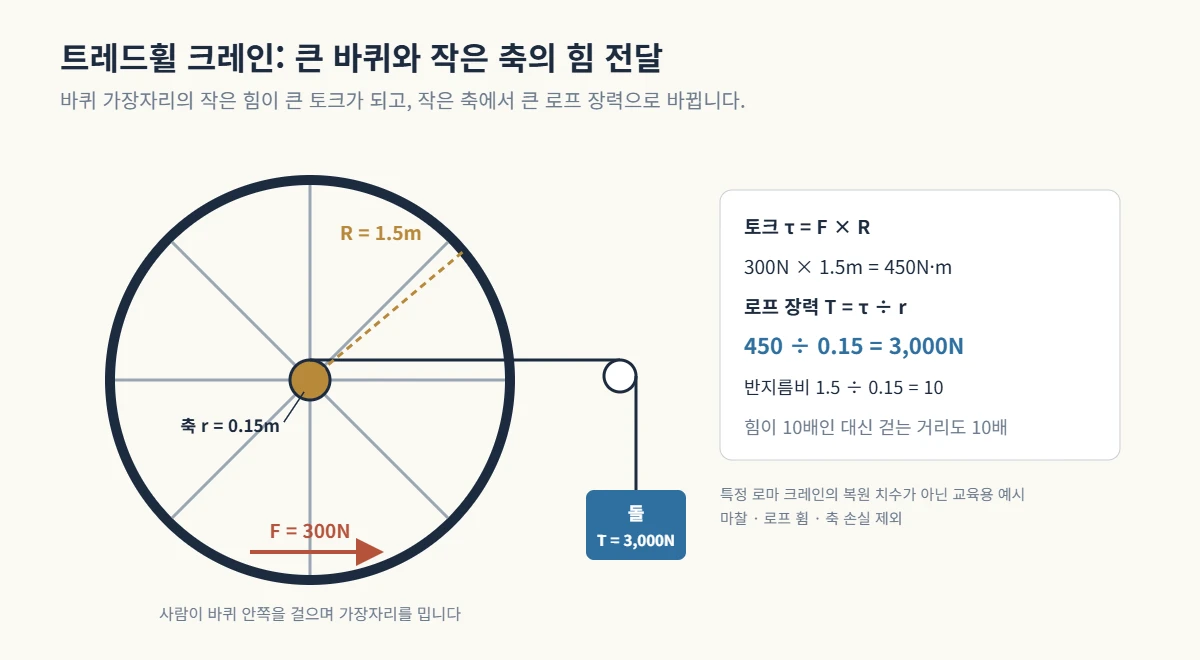
바퀴와 축의 반지름비가 10이니 힘은 10배가 되고, 대신 사람은 로프가 감기는 거리의 10배를 걸어야 합니다. 이 바퀴를 앞에서 본 4가닥 도르래와 이으면 이상적인 전체 이득은 10 × 4 = 40이 됩니다. 손잡이를 돌리는 윈들러스(이득 6)보다 훨씬 무거운 돌을 다룰 수 있었던 이유가 여기에 있습니다. 갈릴레오 박물관은 이 크레인이 돌을 들어 올리는 데 그치지 않고 원하는 위치에 정밀하게 내려놓는 데도 쓰였다고 설명합니다. 걷는 속도를 늦추거나 멈추면 하중의 높이를 세밀하게 조절할 수 있기 때문입니다.
J. J. Coulton은 고대 건축 인양기술 연구에서 비트루비우스가 윈들러스를 일반적인 요소로 다루고 있으며, 로마의 하테리우스 가문 묘 부조에 표현된 대형 기중기와 treadwheel도 분석합니다. 다만 그 부조를 이용한 인양능력 계산은 사람 수와 힘, 바퀴와 축의 비율, 줄의 수 등을 가정한 현대 추정입니다. 따라서 “로마 기중기는 일반적으로 몇십 톤을 들었다”고 그대로 일반화할 근거로 사용해서는 안 됩니다.
도르래를 많이 달수록 무조건 좋은 것도 아닙니다
이상적인 식만 보면 하중을 지지하는 줄 구간을 계속 늘리면 필요한 힘을 계속 줄일 수 있을 것처럼 보입니다. 현실에서는 그렇지 않습니다.
도르래가 늘어나면 로프가 여러 바퀴를 돌아야 합니다. 각 축에는 마찰이 있고, 로프가 굽혀질 때도 손실이 생깁니다. 더 긴 줄이 필요하고, 복잡한 로프 경로를 올바르게 유지하는 일도 어려워집니다.
비트루비우스 자신도 polyspast 계열의 한 장치를 설명하면서 빠르게 사용할 수 있지만 숙련자만 운용할 수 있다고 적습니다.
- 목재 지지대가 휘거나 부러지지 않아야 합니다.
- 로프가 하중을 견뎌야 합니다.
- 도르래와 축의 고정점이 빠지지 않아야 합니다.
- 기계가 넘어지지 않도록 버팀줄을 고정해야 합니다.
- 하중을 들어 올린 뒤 원하는 위치에 안전하게 놓아야 합니다.
따라서 고대 기중기의 성능을 단순히 도르래 수 × 사람 힘 하나로 계산하는 것은 충분하지 않습니다.
로마 기중기의 핵심은 ‘힘을 없애는 것’이 아니라 힘을 재배치하는 것이었습니다
비트루비우스의 기록에서 가장 흥미로운 점은 거대한 힘을 만들어 내는 어떤 비밀 장치가 등장하지 않는다는 것입니다.
대신 여러 단순한 원리가 결합됩니다. 도르래는 하중을 여러 줄에 나눠 지지하게 합니다. 윈들러스와 큰 드럼은 사람이 힘을 가하는 이동거리를 늘려 축에 더 큰 회전 효과를 전달합니다. 필요하면 더 많은 사람과 더 복잡한 도르래 묶음을 사용할 수 있습니다.
그 대가는 분명합니다. 더 작은 힘으로 들려면 더 긴 줄을 움직이고 더 많은 회전을 해야 합니다.
현대적인 모터나 유압장치가 없던 시대에도, 로마의 건축가는 힘과 거리의 교환 관계를 실제 기계 구조에 이용했습니다. 그래서 무거운 돌을 들어 올리는 문제는 단순히 “사람이 얼마나 힘이 셌는가”의 문제가 아니라, 사람의 힘을 로프·도르래·축·드럼을 통해 어떻게 분배했는가의 문제였습니다.
참고 자료
- Vitruvius, The Ten Books on Architecture, Book X, Chapter II: Hoisting Machines, Perseus Digital Library: Morris Hicky Morgan 번역
- J. J. Coulton, “Lifting in early Greek Architecture,” The Journal of Hellenic Studies 94
- Museo Galileo, “Treadmill-powered crane”: 사람이 바퀴 안을 걸어 로프를 감는 대형 크레인 복원
- OpenStax, Physics, “9.3 Simple Machines”